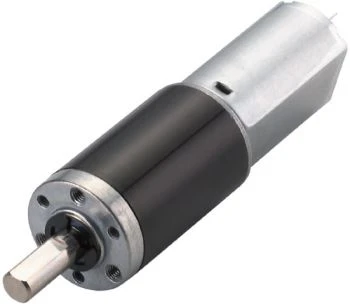
من به عنوان تأمین کننده DC Metal Gear Motors ، من اغلب با سؤالاتی از مشتریان در مورد عملکرد و قابلیت های این موتورها روبرو می شوم. یکی از سؤالات متداول این است که "آیا DC Metal Gear Motor معکوس می شود؟" در این پست وبلاگ ، من به این موضوع می پردازم ، و به بررسی علم در پشت وارونگی حرکتی ، روش های دستیابی به آن و عواملی که می تواند بر روند تأثیر بگذارد ، بررسی خواهم کرد.
درک موتورهای DC Metal Gear
قبل از اینکه در مورد وارونگی حرکتی بحث کنیم ، ابتدا بفهمیم موتور DC Metal Gear چیست. موتور DC Metal Gear نوعی موتور الکتریکی است که یک موتور DC را با گیربکس ترکیب می کند. موتور DC قدرت را فراهم می کند ، در حالی که گیربکس سرعت را کاهش می دهد و گشتاور موتور را افزایش می دهد. این ترکیب باعث می شود DC Metal Gear Motors برای برنامه هایی که به گشتاور بالا در سرعت کم مانند رباتیک ، اتوماسیون و سیستم های خودرو نیاز دارند ، ایده آل شود.
عملکرد یک موتور DC بر اساس اصل القاء الکترومغناطیسی است. هنگامی که یک جریان الکتریکی از طریق سیم پیچ های موتور عبور می کند ، یک میدان مغناطیسی ایجاد می شود. این میدان مغناطیسی با آهنرباهای دائمی در موتور در تعامل است و باعث چرخش موتور می شود. جهت چرخش موتور با جهت جریان جریان از طریق سیم پیچ تعیین می شود.
آیا می توان موتور DC Metal Gear را برعکس کرد؟
پاسخ کوتاه بله ، یک موتور DC Metal Gear قابل برگشت است. از آنجا که جهت چرخش موتور DC با جهت جریان جریان از طریق سیم پیچ های آن تعیین می شود ، معکوس جریان جهت چرخش را معکوس می کند. روش های مختلفی برای معکوس کردن جریان در موتور DC Metal Gear وجود دارد و انتخاب روش به کاربرد خاص و طراحی موتور بستگی دارد.
روش 1: با استفاده از سوئیچ DPDT
یکی از ساده ترین راه ها برای معکوس کردن جهت موتور DC Metal Gear ، استفاده از یک سوئیچ دو قطبی دوتایی (DPDT) است. یک سوئیچ DPDT دارای شش پایانه است و می تواند برای معکوس کردن قطبیت ولتاژ اعمال شده روی موتور استفاده شود. هنگامی که سوئیچ در یک موقعیت قرار دارد ، موتور در یک جهت می چرخد و وقتی سوئیچ به موقعیت دیگر می چرخد ، موتور در جهت مخالف می چرخد.
این روش به راحتی قابل اجرا است و برای برنامه هایی که در آن کنترل دستی جهت موتور لازم است مناسب است. با این حال ، ممکن است برای برنامه هایی که نیاز به تغییر مکرر یا خودکار جهت دارند ، مناسب نباشد.
روش 2: با استفاده از مدار H-Bridge
یک مدار H-Bridge یک روش پیچیده تر برای معکوس کردن جهت موتور DC Metal Gear است. یک پل H شامل چهار سوئیچ (معمولاً ترانزیستور) است که به شکل "H" مرتب شده اند. با کنترل وضعیت این سوئیچ ها ، قطبیت ولتاژ اعمال شده به موتور قابل برگشت است.
مدارهای H-Bridge معمولاً در برنامه هایی که نیاز به کنترل دقیق جهت و سرعت موتور دارند استفاده می شود. آنها را می توان با استفاده از میکروکنترلر یا سایر دستگاه های الکترونیکی کنترل کرد و آنها را برای سیستم های خودکار مناسب می کند. به عنوان مثال ، در یک بازوی روباتیک ، از یک مدار H-Bridge می توان برای کنترل حرکت اتصالات با معکوس کردن جهت موتورها استفاده کرد.
روش 3: استفاده از IC درایور موتور
مدارهای مجتمع درایور موتور (IC) گزینه دیگری برای معکوس کردن جهت موتور DC Metal Gear است. این IC ها به طور خاص برای کنترل موتور طراحی شده اند و اغلب شامل مدارهای داخلی H-Bridge هستند. آنها یک راه حل مناسب و جمع و جور برای کنترل موتور ارائه می دهند و می توانند به راحتی با میکروکنترلرها ارتباط برقرار کنند.
IC های درایور موتور مزایای مختلفی از جمله محافظت بیش از حد ، خاموش شدن حرارتی و ادغام آسان با سایر اجزای الکترونیکی را ارائه می دهند. آنها معمولاً در برنامه هایی مانند روباتیک ، هواپیماهای بدون سرنشین و اتوماسیون صنعتی مورد استفاده قرار می گیرند.
عوامل مؤثر بر وارونگی حرکتی
در حالی که معکوس کردن جهت موتور DC Metal Gear نسبتاً ساده است ، عوامل مختلفی وجود دارد که می توانند بر روند تأثیر بگذارند. این عوامل شامل طراحی موتور ، بار روی موتور و منبع تغذیه است.
طراحی موتور
طراحی موتور می تواند تأثیر بسزایی در توانایی معکوس بودن آن داشته باشد. برخی از موتورها با ویژگی های خاص طراحی شده اند که باعث می شود آنها برای معکوس مناسب تر باشند ، مانند کم تحرک کم و گشتاور با شروع زیاد. موتورهای دیگر ممکن است محدودیت هایی داشته باشند ، مانند تعداد محدودی معکوس یا حداقل زمان بین وارونگی.
روی موتور بارگیری کنید
بار روی موتور نیز می تواند بر توانایی آن در معکوس جهت تأثیر بگذارد. اگر بار خیلی سنگین باشد ، ممکن است موتور نتواند در جهت مخالف شروع به چرخش کند. در بعضی موارد ، موتور ممکن است متوقف یا گرم شود ، که می تواند به موتور و سایر اجزای آسیب برساند. مهم است که اطمینان حاصل شود که موتور به درستی برای بار اندازه گیری شده است و بار به طور مساوی توزیع می شود.


منبع تغذیه
منبع تغذیه یکی دیگر از عوامل مهم است که باید هنگام معکوس کردن موتور DC Metal Gear در نظر بگیرید. منبع تغذیه باید بتواند ولتاژ و جریان کافی را برای شروع موتور و حفظ عملکرد آن در جهت معکوس فراهم کند. اگر منبع تغذیه کافی نباشد ، موتور ممکن است نتواند جهت را معکوس کند یا ممکن است با سرعت کمتری کار کند.
برنامه های کاربردی موتورهای قابل برگشت DC Metal Gear
موتورهای چرخ دنده DC برگشت پذیر دارای طیف گسترده ای از کاربردهای در صنایع مختلف هستند. برخی از برنامه های متداول عبارتند از:
روباتیک
در روباتیک ، از موتورهای چرخ دنده DC متواطی قابل برگشت برای کنترل حرکت بازوهای رباتیک ، پاها و اتصالات استفاده می شود. با معکوس کردن جهت موتورها ، روبات ها می توانند کارهای پیچیده ای مانند انتخاب و قرار دادن اشیاء ، پیاده روی و صعود را انجام دهند.
سیستم های خودرو
در سیستم های خودرو ، موتورهای برگشت پذیر DC Metal Gear در برنامه هایی مانند ویندوز برق ، برف پاک کن شیشه جلو و تنظیم کننده های صندلی استفاده می شود. این موتورها امکان کنترل آسان و دقیق حرکت اجزای مختلف در وسیله نقلیه را فراهم می کنند.
اتوماسیون صنعتی
در اتوماسیون صنعتی ، موتورهای چرخ دنده DC برگشت پذیر در سیستم های نقاله ، ماشین های بسته بندی و خطوط مونتاژ استفاده می شود. با معکوس کردن جهت موتورها ، این سیستم ها می توانند برای انجام کارهای مختلف و رسیدگی به انواع مختلف محصولات برنامه ریزی شوند.
دامنه محصول ما
ما به عنوان تأمین کننده DC Metal Gear Motors ، ما طیف گسترده ای از محصولات را برای پاسخگویی به نیازهای متنوع مشتریان ارائه می دهیم. دامنه محصول ما شامل می شودDC Planet Geoed Motor 12Vباموتور دنده کم RPM DCوتموتور چرخ دنده سیاره ای بالابشر این موتورها با مواد با کیفیت بالا و تکنیک های پیشرفته تولید برای اطمینان از عملکرد قابل اعتماد و عمر طولانی طراحی شده اند.
برای تهیه با ما تماس بگیرید
اگر به DC Metal Gear Motors علاقه مند هستید یا در مورد معکوس موتور سؤالی دارید ، لطفاً با ما تماس بگیرید. تیم متخصصان ما برای ارائه پشتیبانی فنی و کمک به شما در انتخاب موتور مناسب برای برنامه خود در دسترس است. ما مشتاقانه منتظر بحث در مورد نیازهای شما و همکاری با شما هستیم تا بهترین راه حل برای نیازهای خود را پیدا کنیم.
منابع
- موتور و درایوهای برقی: اصول ، انواع و برنامه های کاربردی آستین هیوز و بیل دروری
- لوازم الکترونیکی قدرت مدرن و درایوهای AC توسط Bimal K. Bose
- روباتیک: مدل سازی ، برنامه ریزی و کنترل توسط برونو سیسیلیانو ، لورنزو Sciavicco ، لوئیجی ویلانی و جوزپه اوریولو