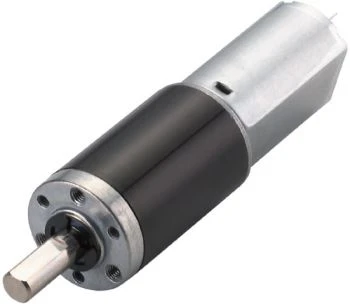
اگر تا به حال با یک پروژه رباتیک، یک دستگاه پزشکی پوشیدنی، یا یک ابزار کوچک خودکار خانگی سر و کار داشته باشید، به احتمال زیاد با مشکل ناامیدکننده بدرفتاری یک موتور دنده DC کوچک مواجه شده اید – به خصوص آن موج گشتاور آزاردهنده. برای آن دسته از ما که سال ها به عنوان یک تامین کننده موتور دنده DC کوچک سپری کرده ایم، صد بار این شکایت را شنیده ام: موتوری که ناسازگار، پرشور یا کند می شود و به طور غیرمنتظره ای سرعت می گیرد، زمانی که باید صاف، ثابت و قابل اعتماد باشد. امواج گشتاور، نوسانات دوره ای در گشتاور خروجی که هر بار که شفت موتور می چرخد اتفاق می افتد، فقط عملکرد را خراب نمی کند. می تواند دقت دستگاه های ظریف را از بین ببرد، عمر باتری را سریعتر تخلیه کند، و حتی باعث سایش مکانیکی در طول زمان شود. پس از آزمایش هزاران موتور و کار مستقیم با مهندسان و علاقمندان برای حل مشکلات گشتاور آنها، استراتژیهای عملی و مبتنی بر علم را برای کاهش این ریپل گردآوری کردهام.موتور دنده DC کوچکمحصولات برای کمک به تیم ها طراحی شده اند تا از همان ابتدا از این نقاط درد رایج اجتناب کنند.
ابتدا، بیایید توضیح دهیم که چرا ریپل گشتاور در موتورهای دنده DC کوچک اتفاق می افتد، زیرا شما نمی توانید مشکلی را که به طور کامل درک نمی کنید، برطرف کنید. برخلاف موتورهای ایده آل که گشتاور ثابتی را در یک ولتاژ معین تولید می کنند، موتورهای دنده ای کوچک DC در دنیای واقعی دارای شکاف هایی در طراحی خود هستند که نوساناتی را ایجاد می کند. برای موتورهای DC برس خورده - رایجترین نوع در موتورهای دندهای کوچک - موج گشتاور از دو منبع اصلی میآید: ریپل کموتاسیون و ریپل چرخشی. موج کموتاسیون زمانی اتفاق میافتد که برسها (قطعات رسانای کوچکی که جریان را به آرمیچر میرسانند) بین بخشهای رسانای آرمیچر جابهجا میشوند. هر سوئیچ یک بریپ کوچک در جریان ایجاد میکند که به معنای یک ضربه در گشتاور است. از سوی دیگر، ریپل گیره از تعامل بین هسته آهنی آرمیچر و آهنرباهای دائمی در استاتور ناشی می شود. هسته دارای دندانه های ریزی است که به سمت آهنرباهای استاتور کشیده می شود و در زوایای چرخش خاصی مقاومت ایجاد می کند - مانند آهنربایی که سعی می کند به پیچ فلزی بچسبد، سپس با چرخاندن آن رها شود.
هنگامی که یک قطار دنده را به یک موتور DC اضافه می کنید، ریپل نه تنها کوچک می ماند بلکه چند برابر می شود. چرخ دنده ها گشتاور موتور را به شفت خروجی منتقل می کنند، بنابراین هرگونه ناهماهنگی در گشتاور ورودی موتور توسط نسبت دنده تقویت می شود. به عنوان مثال، نسبت 10:1 به این معنی است که یک نوسان گشتاور 1٪ در شفت موتور به نوسان 10٪ در خروجی تبدیل می شود، که برای دستگاه هایی که به دقت نیاز دارند یک مشکل بزرگ است. به همین دلیل است که انتخاب موتور مناسب برای کاربرد شما فقط به اندازه یا قدرت نیست - بلکه به طراحی ریپل در منبع میپردازد.موتور دنده میکرو فلزیخط به طور خاص برای رسیدگی به این دلایل اصلی ساخته شده است.
اکنون، بیایید وارد استراتژیهای عملی شویم، با تنظیمات طراحی موتور که بیشترین تفاوت را برای موتورهای دنده DC کوچک ایجاد میکند، شروع کنیم. اولین و موثرترین راه حل، بهینه سازی طراحی آرمیچر برای کاهش ریپل گیره است. آرمیچرهای موتور کوچک سنتی دارای 2 تا 4 دندانه هستند که با قطب های استاتور به گونه ای ردیف می شوند که در زوایای قابل پیش بینی دندانه ای قوی ایجاد می کنند. با افزایش تعداد شکافهای آرمیچر و کج کردن شکافها (به جای اینکه آنها را مستقیماً در امتداد شفت بچرخانید، کمی آنها را بچرخانید)، میتوانیم آن جاذبه مغناطیسی را در زوایای بیشتری پخش کنیم و اثر "لغزش چوب" را کاهش دهیم. برای موتورهای دنده DC کوچک خود، به جای 6 عدد استاندارد، از آرمیچرهای اریب با 12 شیار استفاده میکنیم که در تست ما ریپل گیره را تا 40 درصد کاهش میدهد. ما همچنین شکل آهنرباهای استاتور را تنظیم می کنیم - با استفاده از آهنرباهای نئودیمیم با لبه های کمی خمیده به جای لبه های مستطیلی تیز - بنابراین میدان مغناطیسی به جای پرش های ناگهانی که باعث بالا رفتن گشتاور می شود، به تدریج با دندان های آرمیچر تعامل می کند.
در مرحله بعد، طراحی برس و کموتاسیون نقش بسیار زیادی در کاهش ریپل کموتاسیون ایفا می کند. برسها جزء سایش هستند، بنابراین بسیاری از موتورهای ارزان قیمت از برسهای کربنی استفاده میکنند که سفت و سخت هستند و در طول زمان بهطور ناهموار فرسوده میشوند و تماس ناسازگاری با بخشهای آرمیچر ایجاد میکنند. ماموتور دنده میکرو فلزیخط از برسهای فلزی-گرافیتی با ماشینکاری دقیق استفاده میکند که با فنر بارگذاری میشوند تا فشار ثابتی را در سراسر آرمیچر حفظ کنند. این تضمین می کند که جریان به آرامی در طول کموتاسیون بدون افت یا افزایش ناگهانی جریان یابد. ما همچنین تعداد قطعات آرمیچر را با تعداد قطبهای استاتور و دندانههای دنده تطبیق میدهیم، یک ترفند طراحی به نام "جفت شدن همزمان". به عنوان مثال، یک موتور با 12 بخش آرمیچر، 4 قطب استاتور، و یک قطار دنده با 25 دندانه به این معنی است که چرخه های کموتاسیون با نقاط چرخش طبیعی چرخ دنده مطابقت ندارند، که باعث ایجاد نوسانات گشتاور دوره ای بزرگتر می شود. با همزمان کردن این اعداد (بدون فاکتور مشترک)، ریپل را پخش می کنیم تا برای دستگاه نهایی کمتر قابل توجه باشد.
فراتر از طراحی موتور، تغییرات قطار دنده برای موتورهای دنده DC کوچک حیاتی است، زیرا قطار دنده مسئول تقویت ریپل است. رایجترین اشتباه در اینجا استفاده از چرخ دندههای پلاستیکی است که ارزان اما انعطافپذیر و مستعد واکنش هستند - شکاف کوچک بین دندانههای چرخ دنده که باعث تکان دادن چرخدندهها در هنگام معکوس کردن جهت میشود و موج گشتاور را تقویت میکند. ماموتور دنده ای کوچکخط از چرخ دنده های فلزی ماشینکاری شده دقیق (معمولاً فولادی یا برنجی برای موتورهای کوچک 12 میلی متری) با تلرانس های محکم (کمتر از 0.02 میلی متر بازی بین دندان ها) استفاده می کند. چرخ دندهها نیز مارپیچ هستند و برش مستقیم ندارند، به این معنی که دندانها بهجای برخورد ناگهانی با یکدیگر به تدریج درگیر میشوند. این درگیری تدریجی، انتقال گشتاور را هموار میکند و با از بین بردن نوکهای گشتاور تیز که با درگیری دنده برش مستقیم میآیند، امواج را کاهش میدهد. ما همچنین یک دمپر اصطکاک کوچک بین آخرین دنده در قطار و شفت خروجی اضافه می کنیم - یک حلقه سیلیکونی نازک و کم اصطکاک که نوسانات گشتاور کوچک را قبل از رسیدن به کاربرد جذب می کند. برای دستگاههایی مانند پلاترهای قلمی یا تسمههای نقاله کوچک، این افزودن ساده باعث کاهش 25 درصدی دیگر از امواج در هنگام استفاده برای مشتریان ما شده است.
هنگامی که موتور و چرخ دنده ها را بهینه کردید، مرحله بعدی تنظیم منبع تغذیه و سیستم کنترل است - دو قسمتی که اغلب نادیده گرفته می شوند اما می توانند تفاوت بزرگی در کاهش موج گشتاور باقیمانده ایجاد کنند. برای موتورهای دنده DC کوچک، صدای منبع تغذیه عامل اصلی پنهان است. اگر منبع تغذیه شما (مانند یک باتری یا یک آداپتور دیواری ساده) در ولتاژ خروجی خود موج دار باشد، این به طور مستقیم به امواج گشتاور از موتور ترجمه می شود. راه حل در اینجا اضافه کردن یک خازن کوچک (10 تا 100 میکروفاراد، بسته به اندازه موتور) در پایانه های برق موتور است تا نوسانات ولتاژ را هموار کند. مثلا ماموتور مینی دنده 3 ولتبرای کار با یک خازن سرامیکی 22 µF که مستقیماً به سرنخهای موتور لحیم شده است طراحی شده است - ما یادداشتی در این مورد در برگههای اطلاعات خود اضافه میکنیم و آزمایش ما نشان میدهد که امواج گشتاور مرتبط با قدرت را تا 30% کاهش میدهد.
برای برنامههایی که از مدولاسیون عرض پالس (PWM) برای کنترل سرعت موتور استفاده میکنند (اکثر دستگاههای کوچک این کار را میکنند، زیرا انرژی کارآمد است)، باید فرکانس و زمان PWM را تنظیم کنید تا از مطابقت با فرکانس تشدید طبیعی موتور جلوگیری کنید. اگر فرکانس PWM با فرکانس چرخشی موتور (یا مضربی از آن) همراستا باشد، به جای صاف کردن، موج گشتاور را تقویت می کند. برای موتورهای دنده DC کوچک، نقطه شیرین معمولاً یک فرکانس PWM بین 15 کیلوهرتز و 25 کیلوهرتز است - فرکانسهای کمتر از آن میتوانند باعث ایجاد نویز شنیداری شوند و فرکانسهای بالاتر میتوانند تلفات سوئیچینگ را افزایش دهند. ما همچنین استفاده از PWM با سیگنال تغییر فاز را توصیه میکنیم، که زمانبندی پالسهای ولتاژ را برای مطابقت با چرخه کموتاسیون موتور تنظیم میکند و در صورت وقوع، گشتاورهای کوچک را خنثی میکند. برای علاقهمندان و تولیدکنندگان در مقیاس کوچک، اجرای این کار با یک آردوینو یا میکروکنترلر مشابه آسان است، اما این چیزی است که ما در توصیههای موتور خود برای برنامههایی که به بالاترین دقت نیاز دارند، میسازیم.
من از نزدیک دیده ام که چگونه این ترفندهای کوچک جمع می شوند. سال گذشته، یکی از مشتریانی که یک هندپیس جراحی ساخت، به ما مراجعه کرد زیرا موتور اولیه آنها دارای امواج گشتاوری بود که باعث حرکات کوچک و ناسازگار می شد و دستگاه را برای کار با بافت ظریف ناایمن می کرد. آنها سعی کرده بودند سیستم کنترل خود را تنظیم کنند و موتورها را تعویض کنند، اما تا زمانی که به سیستم ما تغییر ندادند، هیچ کار نکردموتور دنده DC کوچکخط، با خازن مناسب و تنظیم PWM جفت شده است. در عرض یک ماه، ریپل گشتاور آنها از 12 درصد به کمتر از 2 درصد کاهش یافت، مطابق با استانداردهای سختگیرانه تجهیزات پزشکی آنها. این همان تأثیری است که درست کردن این جزئیات ایجاد می کند - تبدیل یک جزء خسته کننده و غیرقابل اعتماد به ابزاری که به موفقیت محصول آنها کمک می کند.
البته، هر برنامه متفاوت است، بنابراین هیچ راه حلی برای همه وجود ندارد. یک موتور کوچک برای اسباببازی کودکان به همان میزان کاهش موجدار شدن موتور برای پیپت اتوماسیون آزمایشگاهی نیاز ندارد. به همین دلیل مهم است که طراحی موتور را با مورد خاص خود مطابقت دهید: اگر به دقت بالایی نیاز دارید، آرمیچرهای اریب و چرخ دنده های فلزی را در اولویت قرار دهید. اگر روی دستگاهی کار می کنید که با باتری کار می کند و نیاز به صرفه جویی در انرژی دارد، روی کاهش صدای منبع تغذیه تمرکز کنید. اگر دستگاه شما دارای محدودیت های فضایی تنگ است، ما جمع و جور هستیمموتور دنده میکرو فلزیخط برای به حداقل رساندن ریپل در فاکتورهای شکل کوچک ساخته شده است.
اگر روی پروژهای کار میکنید که ثبات گشتاور در آن مهم است - چه بازوی روباتی، یک پمپ پوشیدنی، یک قفل هوشمند یا هر وسیله دیگری که به یک موتور کوچک متکی است- به موتورهای عمومی که آنطور که انتظار میرود عمل نمیکنند بسنده نکنید. تیم ما سالها صرف اصلاح طرحهای موتور دنده DC کوچک ما برای رسیدگی به دلایل خاص موجهای گشتاور کرده است و ما مستقیماً با مهندسان و علاقمندان برای یافتن راهحل مناسب برای نیازهای آنها کار میکنیم. چه برای انتخاب موتور، تنظیم سیستم کنترل خود به کمک نیاز داشته باشید، یا صرفاً سؤالی در مورد کاهش امواج در تنظیم فعلی خود داشته باشید، ما اینجا هستیم تا به شما کمک کنیم.
برای اطلاعات بیشتر در مورد خط موتورهای دنده کوچک DC با دقت بالا، از جمله مشخصات، نکات کاربردی و راهنمایی در مورد کاهش موج گشتاور، با ما تماس بگیرید تا در مورد نیازهای خود صحبت کنید.


مراجع
- میلر، TJE (1989). درایوهای موتورهای مغناطیسی دائمی و بدون براش. انتشارات دانشگاه آکسفورد
- Boldea, I., & Nasar, SA (1992). کتاب راهنمای ماشین القایی. مطبوعات CRC.
- موتورهای الکتریکی کوچک: طراحی، کنترل و کاربردها (2007). موسسه مهندسی و فناوری.
- Valve, FC, & Howe, D. (2001). "کاهش گشتاور گیره در ماشین های بدون برس آهنربا دائمی." معاملات IEEE در مغناطیسی، 37 (5)، 2830-2832.
- همزو، آر، و توما، دی (2015). "به حداقل رساندن امواج گشتاور در موتورهای DC برس دار با استفاده از تنظیم زمان کموتاسیون." مجموعه مقالات کنفرانس بین المللی ماشین های الکتریکی، 1245-1250.