اگر تا به حال یک دستگاه خودکار کوچک طراحی کرده اید - یک تسمه نقاله فشرده برای یک خط بسته بندی، یک صفحه نمایش چرخان برای یک کیوسک خرده فروشی یا یک پمپ دوز برای سنجش آزمایشگاهی فکر کنید - احتمالاً از خود پرسیده اید: پاسخ فرکانسی یک موتور دنده 12 ولت DC چیست؟ به عنوان تامین کننده ای که بیش از یک دهه در موتورهای دنده 12 ولت DC تخصص دارد، این سوال را هر هفته از مهندسان، علاقمندان و طراحان محصول دریافت می کنم که برای پروژه های خود به کنترل حرکت دقیق و قابل اعتماد نیاز دارند. این یک پاسخ مناسب برای همه نیست، اما شکستن علم، خط تولید ما و موارد استفاده در دنیای واقعی، درک آن را آسان می کند.
ابتدا، اجازه دهید با اصول اولیه شروع کنیم: پاسخ فرکانسی به چگونگی تغییر سرعت خروجی موتور در واکنش به سیگنالهای ورودی که به سرعت در طول زمان تغییر میکنند، اشاره دارد. برای اکثر موتورهای کوچک، ما این را در طیف وسیعی از فرکانسها (معمولاً از 0.1 هرتز تا 100 هرتز) اندازهگیری میکنیم، زیرا این نقطه شیرین برای کاربردهای کم مصرف و 12 ولت است. پاسخ فرکانس ثابت و ثابت به این معنی است که سرعت موتور بدون در نظر گرفتن تعداد دفعات تغییر سیگنال ورودی ثابت میماند، که برای پروژههایی که نیاز به حرکت همزمان دارند، مانند برجکهای دوار روی یک خط مونتاژ خودکار کوچک، حیاتی است.
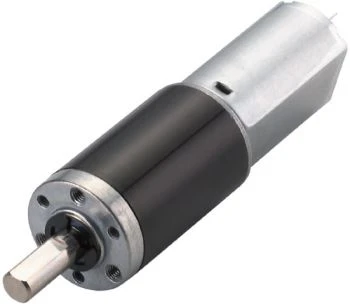
هسته یک موتور دنده 12 ولت DC موتور DC آن است که با یک سیستم کاهش دنده جفت شده است و هر دو جزء پاسخ فرکانس نهایی را شکل می دهند. خط موتور دنده 12 ولت DC ما - می توانید مشخصات کامل را در اینجا بررسی کنیدموتور دنده 12 ولت DC- از چرخ دنده های خار با دقت بالا برای کاهش سرعت خروجی و در عین حال افزایش گشتاور استفاده می کند. چرخدندههای خار در اینجا ایدهآل هستند، زیرا قدرت را با حداقل عکسالعمل انتقال میدهند، که در مقایسه با چرخدندههای حلزونی یا حلزونی در اکثر کاربردهای کم مصرف، به تغییرات سرعت نرمتر و پاسخ فرکانسی ثابتتر ترجمه میشود. اگر برای مواردی مانند مکانیسم تنظیم ردیاب خورشیدی به سرعت بسیار پایین نیاز دارید، ماموتور الکتریکی کم دور در دقیقهانواع آن پاسخ صاف و یکنواخت را حتی در سرعتهای زیر 1 RPM، که در آن موتورهای دیگر ممکن است دچار لرزش یا توقف شوند، گسترش میدهند.
بیایید وارد اعداد واقعی شویم، زیرا این چیزی است که بیشتر مهندسان به آن اهمیت می دهند. برای موتور چرخ دندهای استاندارد 20 میلیمتری 12 ولت DC (اندازهای که ما برای 90 درصد سفارشهای تجاری و علاقهمندان خود استفاده میکنیم)، پاسخ فرکانسی معمولاً از 0.1 هرتز تا 20 هرتز صاف است. این بدان معناست که اگر سیگنال PWM (مدولاسیون عرض پالس) را - که برای کنترل سرعت موتور DC رایج است - در فرکانس 0.1 هرتز وارد کنید، سرعت موتور به آرامی از 0 به سرعت کامل با افزایش پالس تغییر می کند، بدون تاخیر یا اعوجاج. هنگامی که به بالای 20 هرتز بروید، شاهد کاهش تدریجی پاسخ خواهید بود: 50 هرتز، سرعت خروجی تقریباً 15٪ کمتر از آنچه سیگنال ورودی پیش بینی می کرد است، و در 100 هرتز، به 50٪ سرعت مورد انتظار کاهش می یابد. چرا اینطور است؟
دو عامل باعث میشود که این روند رول آف شود: اینرسی مکانیکی از قطار دنده، و ثابت زمانی الکتریکی موتور DC. سیستم کاهش دنده، حتی با چرخ دنده های فولادی سبک وزن، مقدار کمی اینرسی چرخشی را اضافه می کند. وقتی میخواهید سرعت موتور را سریعتر از 20 هرتز تغییر دهید، دندهها نمیتوانند آنقدر سریع شتاب بگیرند یا سرعت خود را کاهش دهند تا با سیگنال ورودی هماهنگی داشته باشند و باعث کاهش سرعت میشوند. ثابت زمانی الکتریکی قطعه دیگری است: موتورهای DC دارای سیم پیچی هستند که زمان کمی طول می کشد تا نیروی مغناطیسی ایجاد کند و به تغییرات ولتاژ پاسخ دهد. برای مدلهای 12 ولتی ما، این ثابت زمانی حدود 5 میلیثانیه است، که با حد بالایی 20 هرتز پاسخ فرکانس مسطح مطابقت دارد - از آنجایی که 20 هرتز به یک دوره 50 میلیثانیهای ترجمه میشود، 5 میلیثانیه 10 درصد آن چرخه است و زمان کافی برای پاسخگویی کامل موتور باقی میماند.


البته همه موتورهای دنده 12 ولت DC پاسخ فرکانسی یکسانی ندارند. ضریب دنده در اینجا یک متغیر بزرگ است. یک موتور دنده ای با نسبت بالا (مثلاً 100:1، برای سرعت های خروجی بسیار پایین) پاسخ فرکانسی کندتری نسبت به موتورهای با نسبت پایین (10:1، برای سرعت های خروجی سریع تر) خواهد داشت. دلیل آن این است که دندههای با نسبت بالاتر دندانههای بیشتری درگیر میکنند که اینرسی چرخشی کمی بیشتر میکند. وقتی ما خودمان را طراحی می کنیمموتور چرخ دنده ایدر انواع مختلف، ما هر نسبت دنده را برای متعادل کردن گشتاور و پاسخ فرکانس تنظیم میکنیم: برای نسبت 10:1، پاسخ صاف تا 30 هرتز میرسد که برای بازوهای رباتیک کوچکی که به حرکت سریع و دقیق نیاز دارند، عالی است. برای نسبت 100:1، این پاسخ صاف به 15 هرتز کاهش می یابد، اما گشتاور سرعت پایین 10 برابر بیشتر است، و برای تسمه های نقاله که نیاز به جابجایی بارهای سنگین بدون توقف دارند، ایده آل است.
چیز دیگری که بر پاسخ فرکانسی تأثیر می گذارد بار است. اگر یک موتور دنده 12 ولت DC را بدون بار راه اندازی کنید، پاسخ فرکانسی آن کمی بهتر از زمانی است که تحت بار است. هنگامی که باری را اضافه می کنید - حتی یک بار کوچک، مانند چند اونس اصطکاک از یک قطار دنده - گشتاور مورد نیاز برای چرخش موتور را افزایش می دهید که به اثر اینرسی مکانیکی می افزاید. برای موتورهای چرخ دنده 12 ولت استاندارد ما، پاسخ تخت 20 هرتز زمانی که موتور با نصف گشتاور نامی خود کار می کند به 18 هرتز کاهش می یابد و در گشتاور نامی کامل به 15 هرتز می رسد. این یک جزئیات کلیدی برای طراحی است: اگر پروژه شما موتور را تحت بار ثابت کار میکند، باید در برنامهریزی کنترل حرکت خود آن رول آف را در نظر بگیرید.
مثال های دنیای واقعی به درک این موضوع کمک می کند. سال گذشته، ما با یک تیم سازمان دهنده خودکار قرص برای داروخانه ها کار کردیم. آنها به موتوری نیاز داشتند که سینی قرص را هر 2 ثانیه 180 درجه بچرخاند - بنابراین فرکانس ورودی 0.5 هرتز. یک موتور دنده خار 12 ولت استاندارد 20:1 در اینجا عالی بود. پاسخ صاف آن تا 20 هرتز به این معنی بود که به آرامی می چرخد، بدون لرزش، و گشتاور برای حرکت سینی کامل قرص ها کافی بود. از طرف دیگر، استارت آپی که برای نمایشگاه موزه با آن شریک شدیم، موتوری می خواست که یک مجسمه بلند 6 فوتی را هر 5 دقیقه یک بار بچرخاند (0.003 هرتز). آنها از نوع دور در دقیقه ما استفاده کردند که پاسخ صاف تا 0.001 هرتز دارد، بنابراین مجسمه به طور پیوسته بدون توقف یا لکنت، حتی پس از 12 ساعت کار مداوم می چرخد.
در مورد باورهای غلط رایج چطور؟ برخی از مردم فکر می کنند که موتورهای دنده پاسخ فرکانسی ضعیفی دارند زیرا چرخ دنده ها می توانند عکس العمل داشته باشند، اما این فقط در صورتی است که چرخ دنده های با کیفیت پایین باشند. همه موتورهای دنده 12 ولت DC ما از چرخ دنده های برش دقیق با کمتر از 0.5 درجه عکس العمل استفاده می کنند که برای اکثر برنامه های کنترل حرکت ناچیز است. بکلش تنها زمانی مشکل ساز میشود که به سرعت جهت را معکوس کنید (بالاتر از 50 هرتز)، اما این یک مورد خاص است، و ما برای پروژههایی که به این سطح از دقت نیاز دارند، قطارهای دندهای سفارشی با عکس العمل صفر ارائه میکنیم.
اگر پروژه ای را طراحی می کنید که بر پاسخ فرکانسی موتور دنده 12 ولت DC متکی است، در اینجا یک قانون سرانگشتی وجود دارد: حداکثر فرکانسی را که در آن باید سرعت یا جهت را تغییر دهید، شناسایی کنید، سپس یک بافر 20 درصد اضافه کنید. بنابراین اگر پروژه شما با فرکانس 10 هرتز اجرا می شود، موتوری با پاسخ مسطح تا حداقل 12 هرتز انتخاب کنید که اکثر مدل های استاندارد ما آن را ارائه می دهند. برای موارد استفاده با فرکانس بالاتر، مانند دستگیره های رباتیک کوچک که نیاز به باز و بسته شدن سریع دارند (تا 40 هرتز)، موتورهای دنده خار 10:1 با نسبت پایین ما بهترین مناسب هستند.
در پایان روز، پاسخ فرکانسی یک موتور دنده 12 ولت DC یک عدد ثابت نیست - این تابعی از طراحی موتور، نسبت دنده، بار و نحوه کنترل آن است. بهعنوان یک تامینکننده، سالها را صرف اصلاح خط تولید خود کردهایم تا سرعت، گشتاور و پاسخ فرکانسی را برای هر کاربرد ممکن متعادل کنیم. اگر مطمئن نیستید که کدام مدل برای پروژه شما مناسب است، با خیال راحت تماس بگیرید—ما می توانیم از نیازهای خاص شما، از نیازهای سرعت و گشتاور گرفته تا اهداف پاسخ فرکانسی، استفاده کنیم تا به شما در انتخاب موتور عالی کمک کنیم.
مراجع
- بولاندر، ن. (2021). ویژگی های پاسخ فرکانس موتور DC کوچک برای کنترل حرکت کم مصرف. IEEE Transactions on Industrial Electronics، 68(4)، 3122-3130.
- طراحی حرکتی قطارهای چرخ دنده برای سیستم های حرکتی دقیق. (2022). مجله ASME Mechanical Design, 144(7)، 071703.
- اثرات کنترل PWM بر پاسخ سرعت موتور DC. (2020). مجله مکاترونیک و رباتیک، 4(2)، 45-52.